
MonoRace gewinnt Drohnenrennen mit monokularer Sensorik und Onboard-KI
Mindverse News
KI-gestützt erstellt 4 Quellen Originalmeldung: t3n.de Arbeitsweise
Das Wichtigste in Kürze
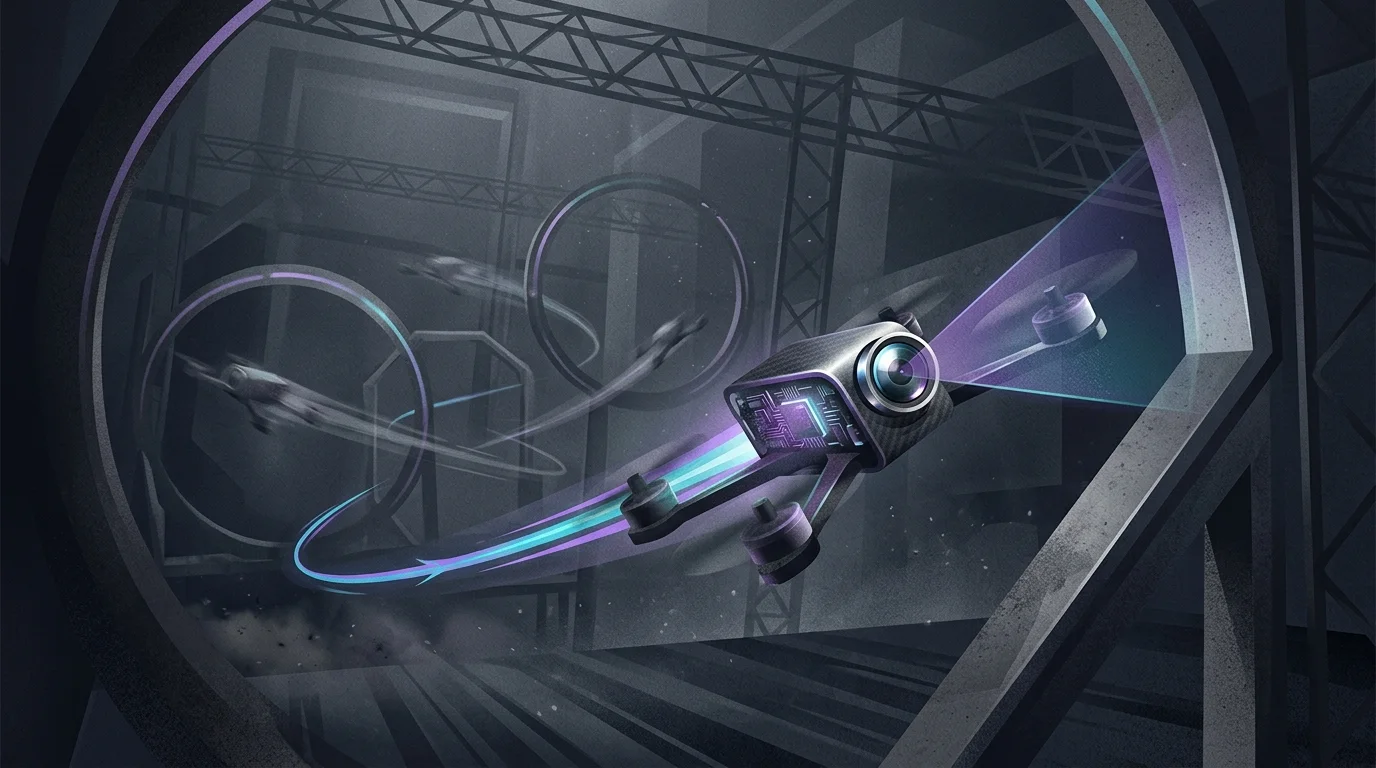
- Das System der TU Delft gewann 2025 in Abu Dhabi ein Ausscheidungsrennen gegen drei menschliche FPV-Weltmeister und setzte sich auch gegen autonome Konkurrenz durch. [1] [3]
- MonoRace nutzte eine einzelne rollende Kamera, eine inertiale Messeinheit und Bordcomputer statt GPS oder externer Bewegungsverfolgung. [1] [3]
- Ein neuronales Netz steuerte die Motoren mit 500 Hertz; die schnellste dokumentierte Zeit für den Parcours betrug 16,56 Sekunden. [3]
- Der Ansatz ist auf schnelle Flüge durch bekannte Tore ausgelegt: Beim Mehrdrohnenrennen fehlte eine Kollisionsvermeidung, und das System erreichte dort nur Platz drei. [3]
- Der niedrige Preis der Kamera belegt nicht, dass das Gesamtsystem günstig ist; die Quellen nennen keinen Gesamtpreis für Rechner, Drohne und Entwicklung. [1] [3]
// Inhalt · 7 Abschnitte
- Ein Wettbewerbssieg unter realen Flugbedingungen
- Wenig Sensorik, aber kein ausgewiesener Gesamtpreis
- Bildverarbeitung unter Zeitdruck
- Direkte Motorbefehle statt vorgeplanter Flugbahn
- Ergebnis mit klaren Grenzen
- Was der Sieg für Unternehmen aussagt
- Ein Fortschritt bei Edge-Robotik, keine Generalprobe für den Alltag
- Quellen
Ein Wettbewerbssieg unter realen Flugbedingungen
Ein autonomes System der Technischen Universität Delft hat bei einem Drohnenrennen in Abu Dhabi drei menschliche Weltmeister im direkten Ausscheidungswettbewerb geschlagen. Das System mit dem Namen MonoRace gewann außerdem den Grand Challenge gegen andere KI-Teams. Damit gelang einer autonomen Drohne erstmals ein solcher Sieg gegen menschliche Piloten bei einem internationalen Wettbewerb – nicht lediglich in einer Simulation oder einem eigens kontrollierten Laborparcours. [1] [3] [4]
Der Wettbewerb fand am 11. und 12. April 2025 statt. Die Drohnen mussten einen Parcours in einer Halle absolvieren; für die Navigation waren weder ein externes Bewegungserfassungssystem noch andere externe Positionshilfen zugelassen. Die Forschungsarbeit der TU Delft beziffert die schnellste Zeit für den Zwei-Runden-Kurs auf 16,56 Sekunden und die Höchstgeschwindigkeit auf bis zu 100 Kilometer pro Stunde. [3]
Das Ergebnis ist aussagekräftig, aber eng umrissen: Es belegt die Leistungsfähigkeit des Systems in einem konkreten Drohnenrennen mit definierten Toren. Es ist kein Nachweis dafür, dass MonoRace in beliebigen Umgebungen Menschen überlegen ist oder sich ohne Anpassungen für andere Flugaufgaben eignet. Diese Abgrenzung ist für Unternehmen wichtig, wenn sie einen Wettbewerbserfolg als Hinweis auf mögliche industrielle Einsatzreife bewerten. [3]
Wenig Sensorik, aber kein ausgewiesener Gesamtpreis
MonoRace kombinierte eine einzelne Kamera mit einer inertialen Messeinheit, kurz IMU. Die Kamera lieferte Bilder der Strecke, während die IMU Informationen über Beschleunigung und Drehbewegung der Drohne bereitstellte. GPS und externe optische Positionsverfolgung waren für den Flug nicht erforderlich. Das unterscheidet den Ansatz von früheren Hochleistungs-Systemen, die unter anderem Stereokameras oder externe Tracking-Infrastruktur nutzten. [1] [3] [4]
Die TU Delft verwendete eine Acht-Megapixel-Kamera, die laut t3n für knapp 30 Euro erhältlich ist. Zur Rechenausstattung gehörte außerdem ein Nvidia-Jetson-Orin-Kleincomputer; die Abbildung und Beschreibung der Forschungsarbeit nennen ein Jetson-Orin-NX-Modul. Ein Flugcontroller war ebenfalls Teil des Aufbaus. Der günstige Kamera-Preis ist somit nur eine Komponente der Hardware-Bilanz. [1] [3]
Die Quellen weisen keinen Gesamtpreis für die Renndrohne aus. Sie ermöglichen daher keinen belastbaren Vergleich mit den Kosten anderer autonomer Flugsysteme. „Günstig“ lässt sich hier vor allem auf den Verzicht auf zusätzliche Kameras und externe Tracking-Anlagen sowie auf den Preis des Kameramoduls beziehen – nicht auf nachgewiesene Gesamtkosten des Systems. [1] [3]
Bildverarbeitung unter Zeitdruck
Bei hohen Geschwindigkeiten können Tore in den Kamerabildern unscharf und verzerrt erscheinen. Hinzu kommt, dass sich zwischen zwei Aufnahmen viel verändern kann. Das System muss deshalb aus unvollkommenen Bildern schnell ableiten, wo sich die Drohne relativ zum nächsten Tor befindet. Die Forschenden beschreiben genau diese Kombination aus hoher Geschwindigkeit, Bildunschärfe und knapper Rechenzeit als zentrale Herausforderung. [1] [3]
Um Rechenarbeit zu begrenzen, verarbeitet MonoRace laut t3n nicht das gesamte Kamerabild, sondern einen Ausschnitt von 384 mal 384 Pixeln. Ein neuronales Netz segmentiert darin die Tore, also trennt deren sichtbare Bereiche vom Hintergrund. Anschließend werden die Formen algorithmisch ausgewertet, um die Eckpunkte des Tores zu bestimmen. Die wissenschaftliche Arbeit beschreibt die Schätzung der Position als Verbindung aus neuronaler Torerkennung und einem Modell der Drohnenbewegung. [1] [3]
Zusätzlich nutzte das Team die bekannte Form und Größe der Tore, um Parameter der Positionsschätzung nachträglich anhand der Borddaten zu verfeinern. Dazu zählt auch die Kalibrierung der Kamera relativ zur Drohne. Das ist eine wichtige Präzisierung zur Vorstellung einer völlig voraussetzungslosen Autonomie: Zwar war keine externe Vermessungs- oder Tracking-Infrastruktur im Rennen verfügbar, doch die bekannte Tor-Geometrie floss in die Auswertung und Optimierung ein. [3]
Direkte Motorbefehle statt vorgeplanter Flugbahn
Die Steuerung wurde mit verstärkendem Lernen in einer Simulation trainiert. Dabei lernte das System, wie es die Drohne unter den simulierten Bedingungen kontrollieren kann. Die Trainingsumgebung variierte nach Angaben der Forschenden unter anderem physikalische Eigenschaften und aerodynamisches Verhalten; auch Störungen wie Bildrauschen und Bewegungsunschärfe wurden berücksichtigt. [1] [3] [5]
Anstatt eine vorab festgelegte Flugbahn abzufliegen, reagiert MonoRace laut t3n auf die Tore und die aktuelle Situation. Das Steuerungsnetzwerk gibt direkt Motorbefehle aus und ersetzt damit die übliche Aufteilung, bei der ein übergeordneter Plan an separate Regelkreise für die unmittelbare Stabilisierung weitergegeben wird. Das kleine Netz arbeitet auf dem Flugcontroller mit einer Frequenz von 500 Hertz, also bis zu 500-mal pro Sekunde. [1] [3] [4]
Diese Architektur soll Wahrnehmung und Bewegung eng koppeln: Aus einer geschätzten Position werden unmittelbar Steueraktionen. Sie beseitigt aber nicht automatisch die Unsicherheit der Wahrnehmung. Die Studie berichtet, dass Fehler bei der bildbasierten Positionsschätzung in realen Flügen gelegentlich zu Abstürzen führten und dass die simulierten Absturzraten solche Fälle nicht zuverlässig vorhersagten. [3]
Ergebnis mit klaren Grenzen
Der Hauptkurs bestand aus elf Toren in einer 100 mal 30 Meter großen Halle. Die Drohne musste zwei Runden absolvieren; der Parcours enthielt auch anspruchsvolle Manöver, darunter eine Abfolge aus übereinanderliegenden Toren mit einem Richtungswechsel. Die Forschungsarbeit berichtet, dass MonoRace im Grand Challenge und im direkten Wettbewerb gegen Menschen gewann. [3]
Der Erfolg übertrug sich nicht auf jede Wettbewerbsdisziplin. Im Mehrdrohnenrennen belegte das System den dritten Platz. Die Forschenden führten das unter anderem darauf zurück, dass MonoRace keine Fähigkeit zur Kollisionsvermeidung mit anderen Drohnen hatte. Der Sieg belegt damit schnelle autonome Navigation durch einen Tor-Parcours, nicht umfassende autonome Flugfähigkeit in dichtem Mischverkehr. [3] [5]
Auch innerhalb des Entwicklungsprozesses zeigte sich ein Zielkonflikt zwischen Geschwindigkeit und Zuverlässigkeit. Die schnelleren Steuerungsvarianten flogen aggressiver; konservativere Modelle priorisierten Sicherheit. Für das laut Studie zuverlässigste Modell M23 dokumentiert das Team 43 Flüge mit einer Erfolgsquote von 88,4 Prozent. Diese Kennzahl ist nicht mit einer Erfolgsquote des schnellsten Rennmodells oder einer allgemeinen Zuverlässigkeitsgarantie gleichzusetzen. [3]
Was der Sieg für Unternehmen aussagt
Für Unternehmen, die autonome Robotik entwickeln oder beschaffen, ist zunächst die Systemarchitektur relevant: MonoRace zeigt, dass ein anspruchsvoller Steuerungsprozess mit einer einzelnen Kamera, einer IMU und lokaler Verarbeitung realisiert werden kann. Der Verzicht auf externe Positionsinfrastruktur kann nach Einschätzung der Forschenden die Kosten solcher Systeme senken und ihren Einsatz in Umgebungen erleichtern, in denen externe Messsysteme nicht verfügbar sind. [3]
Daraus folgt jedoch kein unmittelbarer Nachweis für den Einsatz in Inspektion, Logistik oder anderen betrieblichen Aufgaben. Das Rennen stellte ein eng umrissenes Ziel – Tore schnell und ohne Berührung zu durchfliegen – in einer vorbereiteten Halle. Für eine Übertragung auf andere Szenarien wären unter anderem deren Sensorbedingungen, Umgebungsvariabilität und Sicherheitsanforderungen zu prüfen. Das ist eine technische Einordnung der veröffentlichten Versuchsanordnung, kein von der Studie belegter Einsatzfall. [1] [3]
Ein zweiter relevanter Punkt ist die Verlagerung der Rechenarbeit an Bord. MonoRace traf seine Steuerungsentscheidungen lokal und war nicht auf eine externe Bewegungsverfolgung angewiesen. Für mobile Systeme kann eine solche Unabhängigkeit Vorteile bieten, wenn Infrastruktur fehlt; zugleich macht sie die Qualität der eigenen Sensorik, der Kalibrierung und der Fehlertoleranz besonders wichtig. Die dokumentierten Probleme mit Bildstörungen und IMU-Sättigung zeigen, dass solche Störungen in der Entwicklung berücksichtigt werden müssen. [3] [5]
Ein Fortschritt bei Edge-Robotik, keine Generalprobe für den Alltag
MonoRace verschiebt den Maßstab für autonome Drohnenrennen: Eine KI mit begrenzter Sensorik gewann einen realen Wettbewerb gegen menschliche Spitzenpiloten und konkurrierende autonome Teams. Die Leistung beruht nicht allein auf einem leistungsfähigen neuronalen Netz, sondern auf dem Zusammenspiel aus Bildsegmentierung, inertialer Messung, einem Bewegungsmodell, Simulationstraining und direkter Steuerung. [1] [3]
Die Übertragbarkeit bleibt offen. Die Quellen dokumentieren weder einen kommerziellen Einsatz noch Tests in unterschiedlichen betrieblichen Umgebungen. Ebenso zeigen sie, dass das System bei mehreren gleichzeitig fliegenden Drohnen an fehlender Kollisionsvermeidung scheiterte. Für Unternehmen ist deshalb die belastbare Schlussfolgerung enger als die zugespitzte Aussage, KI hänge menschliche Piloten grundsätzlich ab: MonoRace demonstriert, dass autonome Steuerung unter klar definierten Wettbewerbsbedingungen menschliche Spitzenleistung übertreffen kann – und zugleich, welche Fähigkeiten für einen breiteren Einsatz noch fehlen. [3] [5]
Quellen
- [1] Drohnenrennen: Wie eine KI den Weltmeister abhängte — https://t3n.de/news/monorace-wie-eine-ki-mit-billiger-hardware-die-besten-drohnenpiloten-der-welt-abhaengt-1768866 (abgerufen am 2026-10-19)
- [3] MonoRace: Winning Champion-Level Drone Racing with Robust Monocular AI — https://arxiv.org/html/2601.15222v1 (abgerufen am 2026-10-19)
- [4] An AI-racing drone beat the best humans and set a world record | Popular Science — https://www.popsci.com/technology/fastest-ai-racing-drone (abgerufen am 2026-10-19)
- [5] Humans Are No Match for This AI Racing Drone - Hackster.io — https://www.hackster.io/news/humans-are-no-match-for-this-ai-racing-drone-7cb686167bff (abgerufen am 2026-10-19)
//Nächster Artikel
Coding
Killswitch setzt auf versteckte Regeln, um KI-Coding-Modelle zu testenDie Sprache Killswitch versteckt Befehle in Fließtext und verfremdet Wörter. Benchmarks zeigen Unterschiede, belegen aber kein echtes KI-Verständnis.
// Artikel teilen
// Dranbleiben
Mindverse News folgen
Neue Meldungen erhalten Sie über unseren RSS-Feed oder auf LinkedIn.
Passend dazu in Mindverse Studio
Recherchieren Sie KI-News wie diese selbst — mit Mindverse Studio.
7 Tage kostenlos testen — ohne Kreditkarte, mit 200 Credits. Für Fragen zur Umsetzung buchen Sie eine persönliche Demo.