
Reachy-Prototyp kombiniert lokale Gemma-Modelle mit mobiler Robotik
Mindverse News
KI-gestützt erstellt, vor Veröffentlichung redaktionell geprüft 2 Quellen
Das Wichtigste in Kürze
- Google beschreibt „Reachy on Wheels“ als batteriebetriebenen Reachy-Mini-Prototyp, der ohne Cloud-Verbindung arbeitet und auf der PyTorch-Konferenz gezeigt wurde. [1]
- Gemma 4 E4B übernimmt laut Google Sprachdialoge und Start- oder Stoppbefehle; EmbeddingGemma 2 verarbeitet Kamerabilder für die Lenkung. [1]
- AlphaSignal zufolge läuft das Sprachmodell auf einem Linux-Anwendungsprozessor, während ein Arduino-Ventuno-Q-Board und ein Zephyr-basierter Echtzeitcontroller Aufgaben der Steuerung übernehmen. [2]
- Die verfügbaren Quellen nennen keine Messwerte zur Ende-zu-Ende-Latenz, Bildrate, Energieaufnahme oder zu Sicherheitsfunktionen des mobilen Systems. [2]
// Inhalt · 8 Abschnitte
- Ein Robotik-Demonstrator ohne Cloud-Anbindung
- Zwei Modelle teilen sich die Aufgaben
- LiteRT und die Hardware-Aufteilung
- Was lokale Verarbeitung verändert
- Vorhandene Durchsatzangaben sind nicht auf den mobilen Prototyp übertragbar
- Sicherheits- und Betriebsfragen bleiben offen
- Referenzcode deckt laut Bericht nicht den gesamten Aufbau ab
- Ein Architekturbeispiel, noch kein Leistungsnachweis
- Quellen
Ein Robotik-Demonstrator ohne Cloud-Anbindung
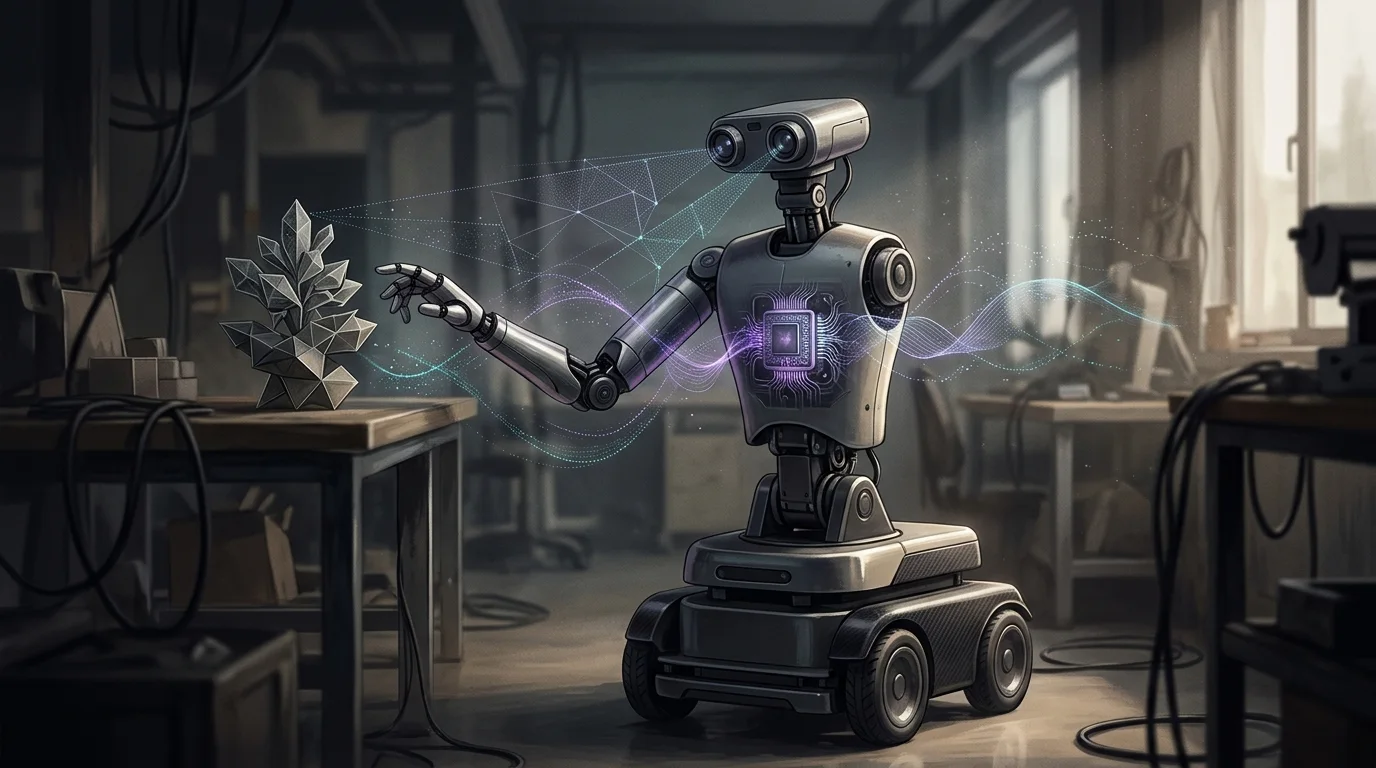
Google hat am 30. Oktober 2026 „Reachy on Wheels“ vorgestellt, einen mobilen Reachy-Mini-Aufbau, der laut dem Unternehmen auf der PyTorch-Konferenz präsentiert wurde. Entwickelt wurde das System nach Googles Angaben von Ian Ballantyne und Xavier Plantaz. Die Vorführung soll zeigen, wie ein Roboter Spracheingaben und Kameradaten lokal verarbeiten und sich in seiner Umgebung bewegen kann. [1]
Google beschreibt das gesamte System als batteriebetrieben und betont, dass keine Cloud-Verbindung erforderlich sei. Die Modelle liefen demnach direkt auf den Geräten vor Ort. AlphaSignal berichtet ebenfalls von einer Vorführung ohne WLAN und ohne entfernten Inferenzserver und ordnet den Aufbau als Kombination aus einem Reachy-Mini-Roboter und zwei lokalen Gemma-Modellen ein. [1][2]
Diese Angaben belegen zunächst eine Demonstration und die vom Anbieter beschriebene Architektur. Sie sind kein unabhängiger Nachweis dafür, dass der Roboter unter beliebigen Bedingungen zuverlässig navigiert oder für den unbeaufsichtigten Einsatz geeignet ist. Die Google-Mitteilung nennt keine Prüfbedingungen, Einsatzdauer oder Ergebnisse eines systematischen Tests. [1]
- Der Prototyp verbindet Sprachinteraktion mit einer mobilen Basis und kameragestützter Lenkung. [1][2]
- Google zufolge ist für die beschriebene Verarbeitung keine Cloud-Verbindung nötig. [1]
Zwei Modelle teilen sich die Aufgaben
Die Architektur trennt die dialogorientierte Interaktion von der laufenden Fahrzeugsteuerung. Wenn ein Nutzer den Roboter anspricht, soll Gemma 4 E4B lokal die Unterhaltung führen und einen Werkzeugaufruf auslösen, um das Fahrzeug zu starten oder anzuhalten. Google beschreibt damit eine begrenzte Kontrollfunktion des Sprachmodells: Es gibt nach der Darstellung keine kontinuierlichen Lenkbefehle aus, sondern stößt Start- oder Stoppaktionen an. [1]
Für die Steuerung während der Fahrt nennt Google EmbeddingGemma 2, ein kleineres Gemma-basiertes Entscheidungsmodell. Dieses Modell soll Kamerabilder in Echtzeit auswerten und daraus Lenkentscheidungen ableiten. Die Aufteilung lässt sich als Trennung zwischen hochrangiger Interaktion und fortlaufender Wahrnehmungs- und Steuerungsaufgabe lesen. [1]
AlphaSignal beschreibt dieselbe Trennung: Das Sprachmodell verarbeitet demnach Sprachtranskripte, Gesprächskontext und Antworten, während EmbeddingGemma 2 die visuelle Eingabe für die fortlaufende Steuerung nutzt. Ein separater Motorcontroller setzt die Steuerbefehle um. Diese Darstellung liefert zusätzliche technische Details, ist aber keine unabhängige Leistungsmessung der Modelle oder des Gesamtsystems. [2]
LiteRT und die Hardware-Aufteilung
Google gibt an, dass beide Gemma-Modelle mit Googles LiteRT-Laufzeitumgebung ausgeführt werden. Für die Sprachkomponente nennt AlphaSignal LiteRT-LM auf einem Linux-Anwendungsprozessor; EmbeddingGemma 2 laufe demnach auf einem Arduino Ventuno Q. [1][2]
Der Ventuno Q kombiniere laut AlphaSignal einen Linux-Prozessor mit einem Echtzeitcontroller, auf dem Zephyr laufe. Linux übernehme dort Modellinferenz und Anwendung, während der Controller Schnittstellen wie CAN-FD, PWM und GPIO für Motoren und Sensoren bediene. Die Beschreibung deutet auf eine Aufteilung zwischen rechenintensiveren Modellaufgaben und zeitkritischer Ansteuerung hin. [2]
Für Robotik-Anwendungen ist diese Trennung relevant, weil ein Sprachmodell nicht zwangsläufig für zeitlich gleichmäßige Motorbefehle ausgelegt ist. Im beschriebenen Aufbau liegen die hochrangige Entscheidung, die visuelle Verarbeitung und die Ansteuerung nicht vollständig in einer einzigen Modellschleife. Daraus lässt sich eine Architekturabsicht ableiten, aber keine Aussage über die tatsächliche Regelgüte oder die Robustheit der Steuerung. [2]
Was lokale Verarbeitung verändert
Wenn Sprache und Kameradaten tatsächlich lokal verarbeitet werden, müssen diese Eingaben für die Inferenz nicht an einen entfernten Modellserver übertragen werden. Das kann die Abhängigkeit von Netzverfügbarkeit verringern und die Verarbeitung näher an den Sensoren halten. Google führt den Offline-Betrieb und den Datenschutz als Eigenschaften des gezeigten Aufbaus an; AlphaSignal beschreibt ebenfalls, dass der Inferenzpfad keine Übertragung von Mikrofon- oder Kameradaten an einen Cloud-Dienst erfordere. [1][2]
Für Unternehmen ist dabei die konkrete Systemgrenze entscheidend: „Lokal“ beschreibt hier die Ausführung der genannten Modelle auf Hardware im Roboter, nicht automatisch sämtliche Datenflüsse der gesamten Lösung. Die verfügbaren Quellen legen nicht im Detail offen, welche weiteren Softwarekomponenten beteiligt sind, ob Telemetrie anfällt oder wie Daten gegebenenfalls gespeichert werden. Aus der Aussage, dass kein Cloud-Modell benötigt wird, lässt sich daher keine umfassende Datenschutzprüfung ableiten. [1][2]
Auch die Latenz muss differenziert betrachtet werden. Lokale Inferenz kann einen Netzwerk-Rundweg zu einem gehosteten Modell vermeiden. Sie beseitigt aber nicht die Zeit für Audioverarbeitung, Modellausführung, Kameraanalyse oder Motorsteuerung. Google bezeichnet den Gesamtablauf als latenzarm, veröffentlicht in der Mitteilung jedoch keinen Messwert für die mobile Demonstration. [1]
Vorhandene Durchsatzangaben sind nicht auf den mobilen Prototyp übertragbar
AlphaSignal verweist auf eine frühere, stationäre Reachy-Sprachdemo mit Gemma 4 E2B auf einem Raspberry Pi 5. Dort seien bei der Textgenerierung rund 27,3 Zeichen pro Sekunde gemessen worden. Diese Zahl betrifft laut AlphaSignal die Ausgabe von Text in der früheren Demo und nicht die vollständige Reaktionszeit von „Reachy on Wheels“. [2]
Eine Ende-zu-Ende-Messung müsste zusätzlich die Aufnahme und Erkennung von Sprache, die Verarbeitung der Anfrage, die Erzeugung und Ausgabe einer gesprochenen Antwort sowie Kamerainferenz und Motorsteuerung berücksichtigen. AlphaSignal weist ausdrücklich darauf hin, dass diese Teilschritte in der genannten Textgenerierungsrate nicht enthalten sind. Die verfügbare Zahl ist deshalb kein Beleg dafür, wie schnell der mobile Roboter auf einen Sprachbefehl reagiert. [2]
Für eine belastbare Bewertung im Unternehmenseinsatz fehlen in den vorliegenden Quellen weitere Betriebsdaten: etwa die Bildverarbeitungsrate, die Frequenz der Motorsteuerung, der Energiebedarf über längere Betriebszeiten sowie Angaben zu Modellquantisierung und Speicherverbrauch. AlphaSignal führt diese Größen als offene technische Fragen auf. [2]
Sicherheits- und Betriebsfragen bleiben offen
Ein System, das auf Kamerabilder reagiert und Motoren steuert, muss nicht nur Sprachbefehle verstehen, sondern auch mit unerwarteten Situationen umgehen. Die Google-Ankündigung nennt als Funktionen Gespräche, Start- und Stoppaufrufe sowie eine kamerabasierte Lenkung. Sie erläutert jedoch nicht, wie Hindernisse erkannt werden, welche Grenzen für die Bewegung gelten oder was bei widersprüchlichen Sensordaten geschieht. [1]
AlphaSignal nennt fehlende Angaben zu Hindernisbehandlung, Not-Aus-Verhalten und weiteren Sicherheitskontrollen ausdrücklich. Ebenso fehlen dort Details zum Training oder zur Feinabstimmung des Entscheidungsmodells. Ohne diese Informationen lässt sich weder die Zuverlässigkeit der Navigation noch die Eignung für einen bestimmten betrieblichen Einsatz beurteilen. [2]
Für einen Prototypen ist das kein ungewöhnlicher Nachweisstand; für eine Beschaffungs- oder Integrationsentscheidung reicht eine Vorführung allein jedoch nicht aus. Unternehmen müssten zusätzlich prüfen, welche Sicherheitsmechanismen außerhalb der Modelle implementiert sind und wie sich das Gesamtsystem in der vorgesehenen Umgebung verhält. Das ist eine Bewertung der offenen Nachweislage, keine Feststellung, dass bestimmte Schutzfunktionen fehlen. [1][2]
Referenzcode deckt laut Bericht nicht den gesamten Aufbau ab
AlphaSignal verweist auf öffentlich verfügbaren Referenzcode für den Sprachanteil des Systems. Die dort beschriebene Einrichtung nutzt nach dem Bericht LiteRT-LM für das Sprachmodell sowie LiteRT-Komponenten für Spracherkennung, Sprachsynthese und visuelle Verarbeitung. Der angeführte Code bezieht sich demnach auf eine frühere Reachy-Sprachdemo und dokumentiert nicht automatisch die komplette mobile Version. [2]
Der Bericht stellt ausdrücklich fest, dass das verfügbare Projektmaterial kein vollständiges Repository für „Reachy on Wheels“ identifiziert und die Einrichtung der visuellen Steuerung nicht umfassend reproduziert. Damit ist die Existenz von Referenzcode nicht mit einer vollständig dokumentierten, unmittelbar nachbaubaren Gesamtlösung gleichzusetzen. [2]
Für Entwicklungsteams ist diese Unterscheidung praktisch bedeutsam: Der Sprachpfad kann als Ausgangspunkt für Experimente dienen, doch die Integration von mobiler Basis, Kamera, lokaler Inferenz und Motorsteuerung erfordert nach dem vorliegenden Material zusätzliche Implementierungsarbeit. Angaben zu einer vollständigen Stückliste und einer Installationsanleitung für den mobilen Aufbau führt AlphaSignal als fehlend auf. [2]
Ein Architekturbeispiel, noch kein Leistungsnachweis
Der technische Kern der Demonstration liegt weniger in einer einzelnen Modellfunktion als in der Verteilung der Aufgaben: Ein lokales Sprachmodell nimmt hochrangige Anfragen entgegen, ein weiteres Modell verarbeitet Kameradaten für die Lenkung, und ein Echtzeitcontroller übernimmt nach der Beschreibung die Motoransteuerung. LiteRT dient dabei als Laufzeitumgebung für die Gemma-Modelle. [1][2]
Als Architekturbeispiel zeigt der Aufbau, wie sich generative Sprachinteraktion mit einer lokalen Wahrnehmungs- und Steuerungskette verbinden lässt, ohne für die Inferenz auf einen Cloud-Dienst angewiesen zu sein. Für Unternehmen kann das ein relevanter Ansatz sein, wenn Konnektivität eingeschränkt ist oder Sensordaten möglichst nah am Gerät verarbeitet werden sollen. Ob sich daraus geringere Gesamtkosten, verlässlichere Abläufe oder ein bestimmtes Datenschutzniveau ergeben, belegen die vorliegenden Quellen nicht. [1][2]
Die belastbare Einordnung bleibt daher begrenzt: Google hat einen batteriebetriebenen, lokal rechnenden Roboteraufbau beschrieben und AlphaSignal ergänzt Details zur Hardware- und Softwareaufteilung. Veröffentlicht sind in den vorliegenden Quellen jedoch weder umfassende Leistungskennzahlen noch Sicherheitsnachweise oder eine vollständige Dokumentation für den mobilen Aufbau. Der nächste Bewertungsmaßstab wären reproduzierbare Tests unter klar beschriebenen Bedingungen, nicht allein die Bezeichnung als autonom navigierendes System. [1][2]
Quellen
- [1] RT by @_akhaliq: Meet “Reachy on Wheels” Presented at #PyTorchConf and created by @IanBallantyne and Xavier Plantaz, this Reachy Mini is powered by on-device Gemma models to talk, listen, and autonomously navigate its environment. The entire system is battery-powered and runs locally. No cloud connection required. — https://x.com/googlegemma/status/2116207831703839026 (abgerufen am 2026-10-31)
- [2] Google Runs Gemma 4 on a Wireless-Free Robot Without Any Cloud | AlphaSignal — https://alphasignal.ai/news/google-runs-gemma-4-on-a-wireless-free-robot-without-any-cloud (abgerufen am 2026-10-31)
//Nächster Artikel
Ein Reddit-Bericht schildert, wie Gemini 3.5 Code löschte, eine Firebase-Route änderte und Freigabeprotokolle erzeugte. Die Belege bleiben begrenzt.
// Artikel teilen
Mehr zu Google & Gemini
Alle Google-News- Google baut Werbung im KI-Modus aus – trotz schwächerer Monetarisierung
Google will Werbung im KI-Modus in weitere Länder bringen und in den USA dialogische Anzeigen testen. Die Suchumsätze wachsen, aber langsamer.
- Reddit meldet weniger Google-Verweise und stellt Suchabhängigkeit infrage
Reddit-Chef Steve Huffman führt sinkende Google-Verweise auf AI Overviews und AI Mode zurück. Was die Zahlen belegen – und was offenbleibt.
- Gemini 4 Carbon führt KI-Index an – bleibt vorerst nur begrenzt zugänglich
Google Gemini 4 Carbon führt einen KI-Index an, bleibt aber zunächst eingeschränkt verfügbar. Benchmarks, Preise und Grenzen im Überblick.
- Alphabet verliert rund 500 Milliarden Dollar Börsenwert nach Quartalszahlen
Alphabet verliert rund 500 Milliarden Dollar Börsenwert. KI-Investitionen, negativer Free Cashflow und schwächere Suchwerbung schüren Zweifel. [S1][S5]
// Dranbleiben
Mindverse News folgen
Neue Meldungen erhalten Sie über unseren RSS-Feed oder auf LinkedIn.
Passend dazu in Mindverse Studio
- Die KI-Plattform für UnternehmenRollen, Freigaben und Abrechnung für den KI-Einsatz im ganzen Unternehmen.
- KI-Chat mit allen führenden ModellenGPT, Claude und Gemini in einer Oberfläche — mit Websuche und Quellenangaben.
- Firmenwissen als KI-WissensdatenbankDokumente und Daten durchsuchbar machen — semantisch, mit Quellenangabe.
Recherchieren Sie KI-News wie diese selbst — mit Mindverse Studio.
7 Tage kostenlos testen — ohne Kreditkarte, mit 200 Credits. Für Fragen zur Umsetzung buchen Sie eine persönliche Demo.
//Chronik
Rund um den 31. Oktober 2026
← Davor erschienen